نرمافزار برنامهنویسی ARK
Programming software ARK
developmentcontrolfor robots
مشخصات کلیدی
کاربرد
برنامهنویسی، توسعه، کنترل رباتهای متحرک
سازگاری
سازگار با ROS، قابل توسعه با کتابخانههای باز منبع
نوع سیستم
یکپارچه (all-in-one)؛ مناسب برای محیطهای تحقیقاتی و توسعهای
ناوبری خودکار
پیادهسازی قابل اعتماد ناوبری نقطه به نقطه در محیطهای داخلی پویا با برنامهریزی مسیر پویا، نقشهبرداری و تعیین مکان همزمان (SLAM) و جلوگیری از برخورد با موانع
ویژگیهای کلی
یکپارچه (all-in-one)؛ سازگار با ROS؛ قابل گسترش با API مستند
کاربردهای اصلی
رباتهای متحرک، پلتفرمهای تحقیقاتی، R&D، شبکههای اترنت
یکپارچهسازی سریع
سازگاری کامل با رباتهای تحقیقاتی Clearpath (Husky UGV، Ridgeback)، پشتیبانی از محیط توسعه ROS و ابزارهای باز منبع
سختافزار ارائهشده
پردازنده ARK، 2 عدد سنسور لیدار، کابلهای اترنت، راهنمای نصب و راهاندازی سریع، مستندات برنامهنویسی و API
مشخصات فنی
| کاربرد | برنامهنویسی، توسعه، کنترل رباتهای متحرک |
| سازگاری | سازگار با ROS، قابل توسعه با کتابخانههای باز منبع |
| نوع سیستم | یکپارچه (all-in-one)؛ مناسب برای محیطهای تحقیقاتی و توسعهای |
| ناوبری خودکار | پیادهسازی قابل اعتماد ناوبری نقطه به نقطه در محیطهای داخلی پویا با برنامهریزی مسیر پویا، نقشهبرداری و تعیین مکان همزمان (SLAM) و جلوگیری از برخورد با موانع |
| ویژگیهای کلی | یکپارچه (all-in-one)؛ سازگار با ROS؛ قابل گسترش با API مستند |
| کاربردهای اصلی | رباتهای متحرک، پلتفرمهای تحقیقاتی، R&D، شبکههای اترنت |
| یکپارچهسازی سریع | سازگاری کامل با رباتهای تحقیقاتی Clearpath (Husky UGV، Ridgeback)، پشتیبانی از محیط توسعه ROS و ابزارهای باز منبع |
| سختافزار ارائهشده | پردازنده ARK، 2 عدد سنسور لیدار، کابلهای اترنت، راهنمای نصب و راهاندازی سریع، مستندات برنامهنویسی و API |
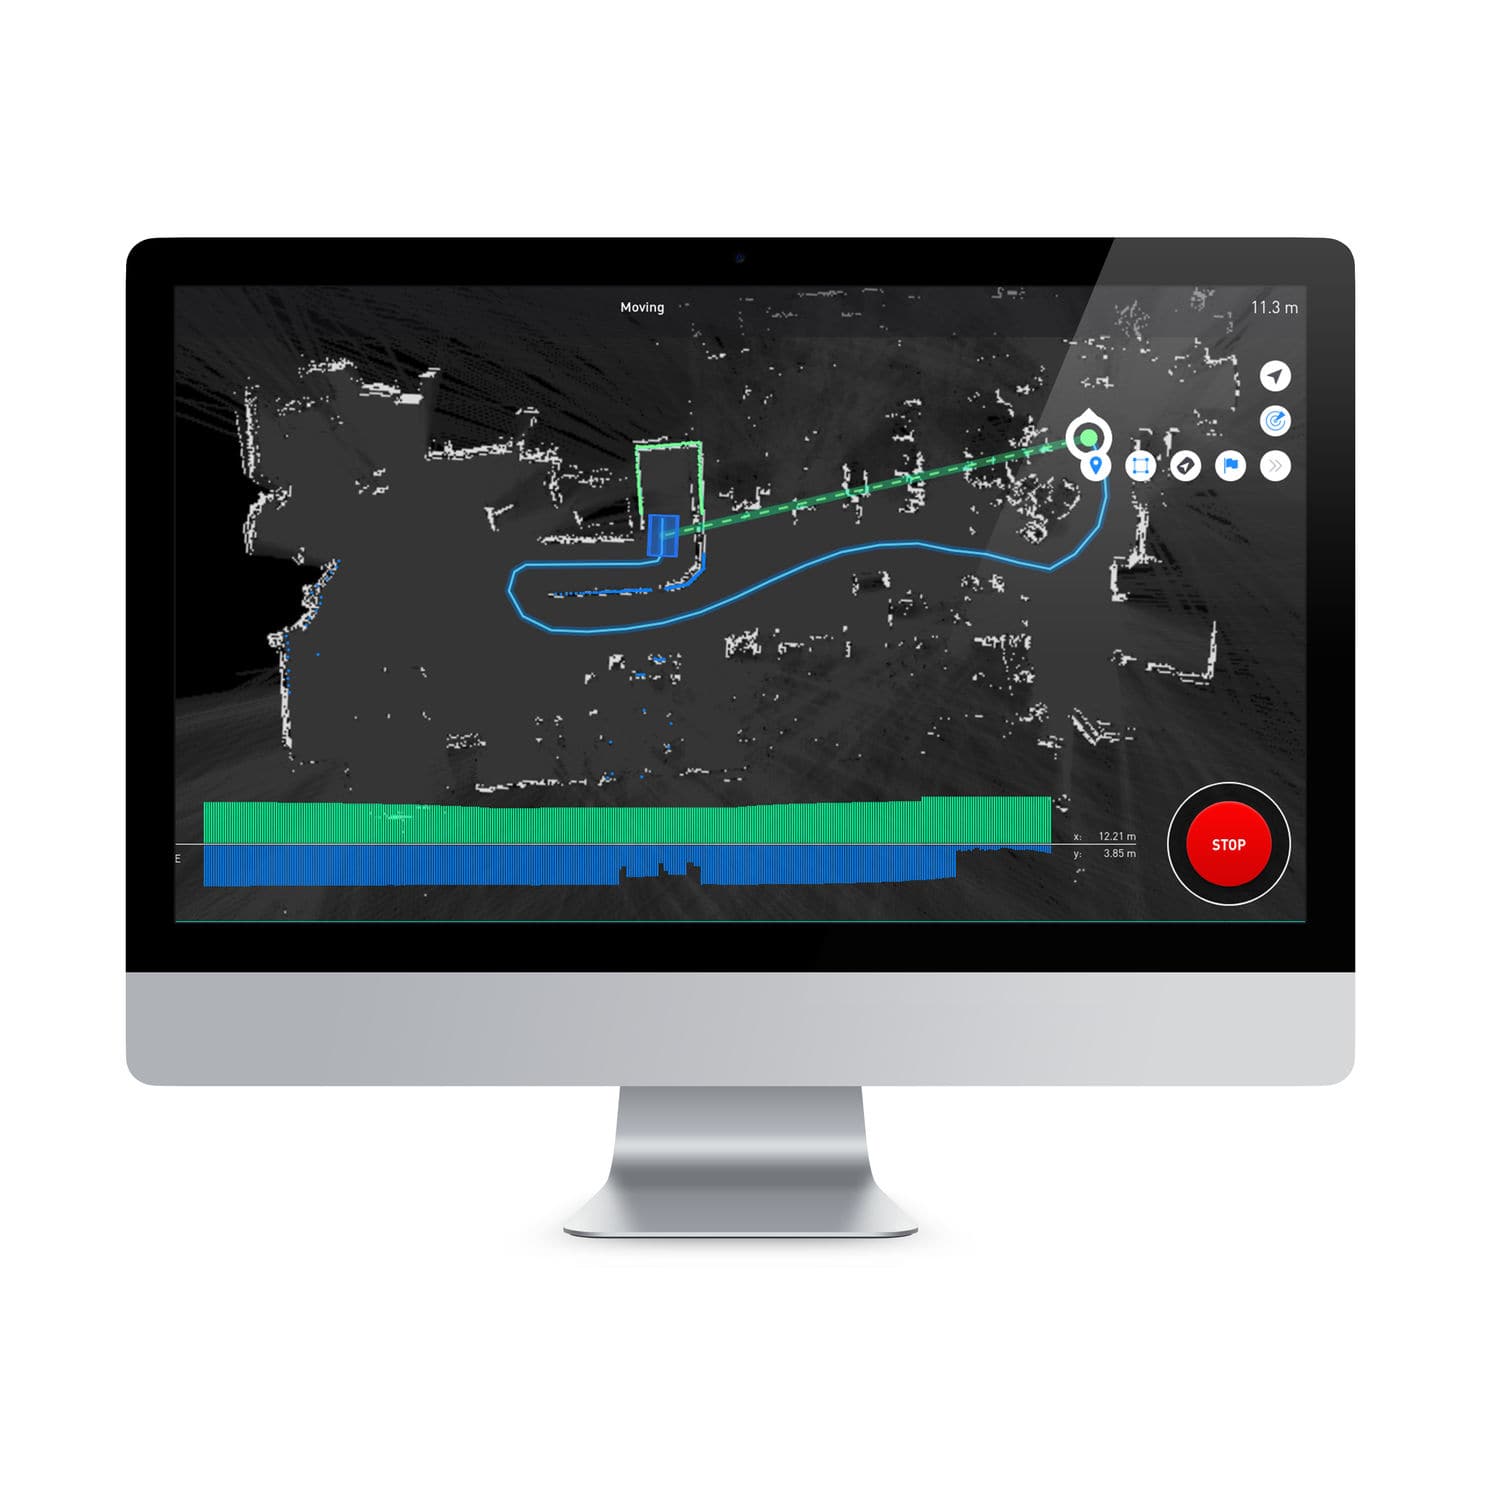
| نقشهبرداری و کنترل ساده | رابط کاربری وبی ساده به نام ARK Mapper برای کنترل دستی ربات و ایجاد نقشههای دو بعدی محیطهای داخلی. پس از ذخیره نقشه، کافی است یک نقطه روی نقشه انتخاب شود تا ربات بهصورت خودکار به آن مسیر یابد و موانع را تشخیص داده و اجتناب کند |
توضیحات
کیت هوشمند ARK یک سیستم یکپارچه برای توسعه و اجرای ناوبری خودکار در رباتهای متحرک است که امکان ناوبری پیوسته و قابل اعتماد بین نقاط در محیطهای داخلی پویا را فراهم میکند. این سیستم شامل پردازنده قدرتمند، مجموعه حسگرها و نرمافزار پیشرفته است که بهراحتی با پلتفرمهای رباتیک تحقیقاتی Clearpath مانند Husky UGV و Ridgeback میتواند یکپارچه شود.
طراحی شده برای محققان دانشگاهی و تیمهای R&D شرکتی، ARK سازگار با ROS است و قابل گسترش کامل با API توسعهدهندهای مستند و شفاف. مجموعه شامل: پردازنده ARK، 2 عدد سنسور لیدار، کابلهای اترنت، راهنمای نصب و راهاندازی سریع، مستندات API و دستورالعملهای برنامهنویسی.